Hogyan tanítsunk meg egy robotot tanulni? – Robotikai workshop a MIK-en
Mi lenne, ha egy robotot egyszerűen úgy taníthatnánk meg egy feladatra, hogy megmutatjuk neki, mit kell tennie? 2026. október 21-én a Pécsi Tudományegyetem hallgatói ezt a kérdést járhatták körül a MIK Hub Robotics által szervezett robotikai workshopon. Az ipari robotkaroktól az emberi példákból tanuló kis robotokig a rendezvény lehetőséget adott arra, hogy a résztvevők a tantermen túl, gyakorlati oldalról is megismerkedjenek a robotika világával.
Az első ipari gépektől a modern robotikáig
A workshop a „Bevezetés a robotikába: az első ipari gépektől a napjainkban körülöttünk lévő robotokig” című előadással kezdődött, amelyet három nemzetközi mérnökhallgató tartott: Yousef és Hammam, akik mérnökinformatikus hallgatók, valamint Jaafar, aki villamosmérnöknek tanul.
Az előadók bemutatták a robotika fejlődését, és elmagyarázták, hogyan jutottunk el az ismétlődő ipari feladatokra tervezett gépektől a környezetükkel egyre összetettebb módon kapcsolatba lépő robotrendszerekig. A robotikában alkalmazott technológiák közül szó esett többek között a Linux operációs rendszerről, a Raspberry Pi számítógépekről, valamint különböző robottípusokról, például a szumórobotokról, az ipari robotokról és az együttműködő robotokról, más néven kobotokról.
Az előadás közérthető bevezetést nyújtott a robotika világába, és lehetőséget adott a résztvevőknek arra, hogy kérdéseket tegyenek fel, és megismerjék e technológiák különböző alkalmazási területeit.
Látogatás az egyetem robotikai laboratóriumában
A bevezető előadást követően a résztvevők ellátogattak a robotikai laboratóriumba, ahol testközelből is megismerkedhettek több robotrendszerrel.
Az egyik bemutatott eszköz a FANUC LR Mate 200iD ipari robotkar volt, amely hat szabadságfokkal rendelkezik. Ez lehetővé teszi, hogy a robot különböző irányokba mozgassa és megfelelő helyzetbe állítsa a szerszámát, így olyan feladatokat is elvégezhet, amelyek nagy pontosságot és rugalmasságot igényelnek.
Egy másik különösen érdekes példa az ABB YuMi volt, egy kétkarú együttműködő robot, amelynek mindkét karja hét mozgástengellyel rendelkezik. Az emberi karok mozgását idéző kialakításának köszönhetően finom manipulációs feladatok elvégzésére is alkalmas, és megfelelően kialakított környezetben emberek mellett is működhet.
A robotikaklub munkájában részt vevő oktató elmesélte, hogy a hallgatók már diplomamunkáik során is alkalmaztak hasonló robotokat, például egy olyan projektben, amelyben egy robotot amőbajátékra programoztak. Ez jól mutatta, hogy az elsősorban ipari környezetből ismert technológiák az oktatásban, a kísérletezésben és az egyetemi kutatásokban is fontos szerepet kaphatnak.
A robotok irányításától a tanításukig
A workshop egyik legizgalmasabb része akkor következett, amikor a résztvevők maguk is kipróbálhatták a robotok irányítását.
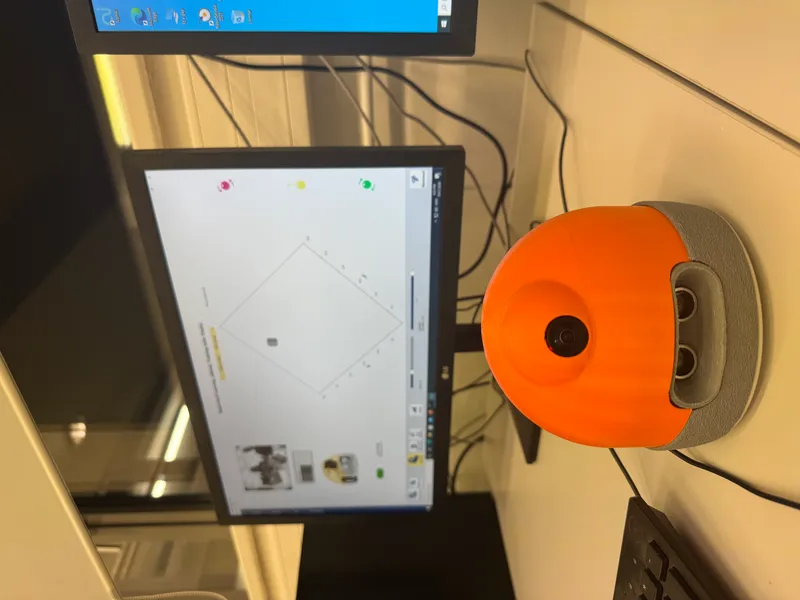
Kisméretű, narancssárga robotok és az AlphAI nevű szoftver segítségével a hallgatók a mesterséges intelligencia egyik gyakorlati alkalmazásával ismerkedhettek meg. A bemutató során a K-legközelebbi szomszéd (KNN) nevű gépi tanulási algoritmust használták.
A feladat egy négyzet alakú, fehér padlójú pályán zajlott. A résztvevők a számítógép képernyőjén megjelenő gombokkal irányították a robotokat, miközben megmutatták nekik, hogyan mozogjanak a pályán, és miként reagáljanak, amikor a falakhoz közelednek.
Eközben a robotokra szerelt kamerák folyamatosan képeket készítettek a környezetükről, amelyek fekete, fehér és szürke árnyalatokban jelentek meg a számítógép képernyőjén. A szoftver ezeket az információkat a résztvevők irányítási utasításaival együtt rögzítette, így tanulási példákat hozott létre a robotok számára.
A KNN-algoritmus lényege, hogy az új helyzeteket összehasonlítja a korábban rögzített példákkal. Így ahelyett, hogy minden lehetséges mozdulatot külön be kellene programozni, a robotok bemutatott példák alapján is megtanulhatják, hogyan reagáljanak.
A tanítási szakasz után a robotokat önálló működésre állították át. Ekkor már emberi irányítás nélkül mozogtak a pályán, és amikor egy falhoz közeledtek, irányt változtattak, hogy elkerüljék az ütközést.
Különösen érdekes élmény volt megfigyelni, ahogyan a robotok alkalmazták a tanultakat. A mesterséges intelligencia egyik elsőre bonyolultnak tűnő fogalma így kézzelfoghatóvá vált: a résztvevők saját szemükkel láthatták, hogyan befolyásolják a bemutatott példák a robotok későbbi viselkedését.
A robotika közelebb van hozzánk, mint gondolnánk
Számomra a legnagyobb meglepetést az jelentette, hogy mennyire könnyen megközelíthetőnek bizonyult a robotok tanításának folyamata. A workshop előtt arra számítottam, hogy egy robot megtanítása egy adott feladat elvégzésére jóval bonyolultabb lesz.
Természetesen a feladat látszólagos egyszerűségét a háttérben működő összetett szoftver tette lehetővé. Ennek ellenére az, hogy magam is irányíthattam egy robotot, tanulási példákat adhattam neki, majd megfigyelhettem az önálló működését, sokat segített abban, hogy jobban megértsem a gépi tanulás gyakorlati alkalmazását.
Az is lenyűgözött, mennyire specializáltak lehetnek az egyes robotrendszerek. Az ipari és együttműködő robotok, különösen a különböző szabadságfokaik bemutatása jól szemléltette, hogyan lehet egy robot mechanikai felépítését meghatározott feladatokhoz igazítani.
A workshopot kezdők számára is érthetően állították össze, így azok a hallgatók is könnyen bekapcsolódhattak, akik korábban még nem foglalkoztak robotikával vagy mesterséges intelligenciával.
A MIK Hub Robotics a jövőben további workshopok szervezését is tervezi, amelyek újabb lehetőségeket kínálhatnak a hallgatóknak e technológiák felfedezésére.
A rendezvény végső soron a mérnöki tanulmányok egyik fontos oldalára világított rá: a tanulás nem csupán előadásokon és tankönyveken keresztül történik. Néha egy összetett technológia megértésének legjobb módja, ha működés közben láthatjuk, saját magunk is kísérletezhetünk vele, és megtapasztalhatjuk, mi történik, amikor az elmélet találkozik a gyakorlattal.